
ÁLGEBRAS DE LIE
Janey Antonio Daccach
Conferência proferida na
Universidade Federal de São Carlos
outubro de 2000
Definição: Uma Álgebra de Lie é um espaço vetorial
 munido de um produto
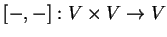
1)
 temos
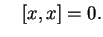
2)
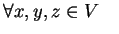 temos
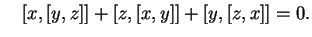
A condição 2) é chamada identidade de Jacobi, e se
 e
 , então
 é chamado colchete de Lie de
 e
 .
Uma subálgebra de Lie
 de uma Álgebra de Lie
é um subespaço vetorial fechado com relação ao colchete de Lie,
ou seja, se
 e
 ,
então

1) Qualquer espaço vetorial
com o colchete de Lie definido por
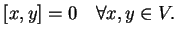 Estas Álgebras de Lie são chamadas abelianas. Particularmente importantes
são
 e, em geral,

2) Consideremos
 matrizes reais
 Como sabemos
 é canonicamente identificado ao espaço vetorial
 Não é o produto matricial que devemos considerar, uma vez que o produto
matricial não satisfaz 1). O colchete de Lie será definido por:
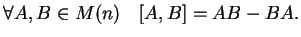
OBSERVAÇÃO: Por razões que veremos a seguir esta Álgebra de Lie será
denotada por
 lembrando que
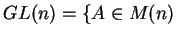 satisfazendo
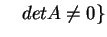
É imediato verificar que
munido deste produto é uma Álgebra de Lie.
3) Seja
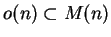 definido por
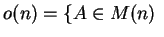 satisfazendo
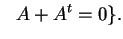 de dois elementos de
 é um elemento de
 Seja então
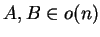 o que imediatamente nos fornece
 e
 Assim temos:
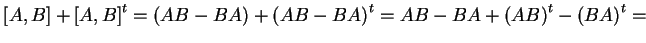
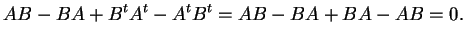
 das matrizes ortogonais é o subgrupo
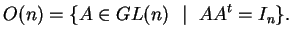
4) Seja
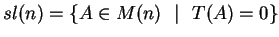 onde
 é o traço da matriz
 ,
ou seja se
 ,
então
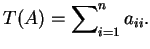
OBSERVAÇÃO: Como estas notas foram escritas para uma conferência não enunciaremos os teoremas de maneira formal, entretanto as demonstrações de alguns fatos começam e terminam com o símbolo

Temos também que verificar a propriedade do fechamento, ou seja: Se
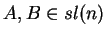 então
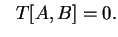 Para tanto é necessário saber que o traço goza da propriedade,
não tão óbvia,
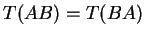
 Se
e
 ,
então
 onde
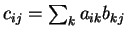 ,
e
 onde
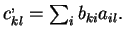
Desta forma temos
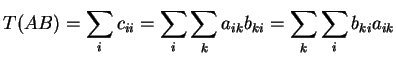
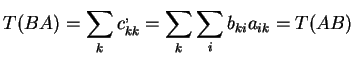
Desta forma se
temos
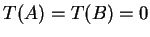 .
Assim
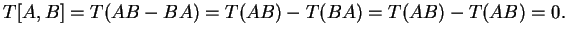
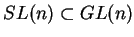 é o subgrupo
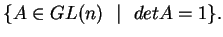
Lembremos que nos cursos de Cálculo foi demonstrado que a função exponencial
 pode ser escrita como uma série que converge uniformemente nas partes compactas, ou
seja
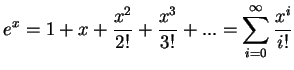 é uma matriz
 podemos da mesma maneira definir formalmente a série
 ,
então
 é a matriz
 para todo
real.
Como
é um espaço métrico faz sentido perguntar se esta série converge.
Realmente esta série converge uniformemente nas partes compactas, definindo assim uma
função analítica
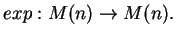
 então
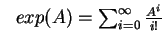 é uma matriz bem definida de

Chamamos de
 esta função matricial única e exclusivamente para diferenciá-la
da função real (ou complexa)

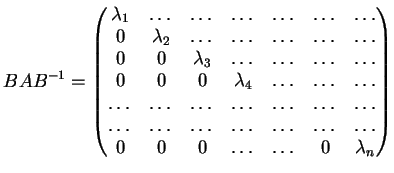
Lembremos que, dada uma matriz
qualquer
,
existe uma matriz complexa inversível
 do tipo
satisfazendo
Vamos fazer algumas observações:
1) Como
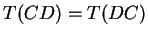 ,
temos que
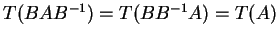 ;
ou seja matrizes similares tem o mesmo traço, e no nosso caso obtemos portanto
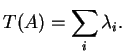 é inversível temos que
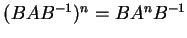 ,
fato este que se prova por indução observando que
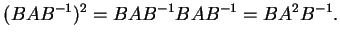
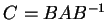 temos que
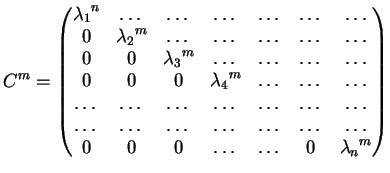
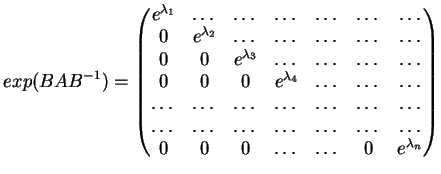
Compilando todos estes fatos concluimos o importante teorema:
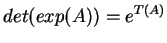
1)Se
 ,
então
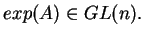 A demonstração segue das propriedades que vimos anteriormente.
Se
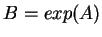 ,
então
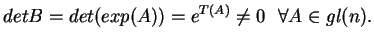
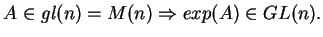
2)Se
 ,
então
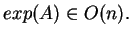 Como vimos
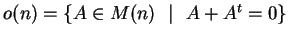 e se
 é uma matriz então
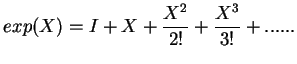 é a matriz nula 0 temos que
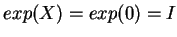 ,
onde
 é a matriz identidade.
Se valesse a propriedade
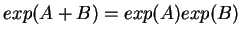 poderíamos concluir o resultado da seguinte maneira: como por definição
uma matriz
 é ortogonal se e somente se
 ,
se
,
então
 ,
e assim
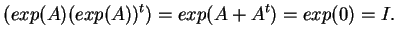 é uma matriz ortogonal.
Mas esta propriedade é válida somente para um par de matrizes
e
comutantes , ou seja se
 então
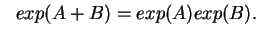
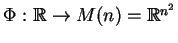 definida por
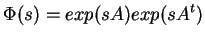 é uma matriz fixada em
Usando a regra da cadeia, e diferenciando termo a termo a série que define
 temos:
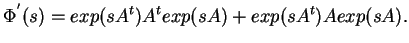 então
 e portanto
 ou seja
 constante
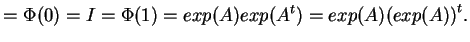
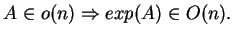
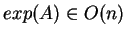 ,
então

3) Se
 ,
então
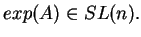 Uma matriz
 se e somente se
 Então se
,
temos que
 .
Desta forma
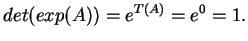 Assim
As Álgebras de Lie desempenham um papel importante no estudo dos Grupos de Lie. Um Grupo de Lie
 é um espaço topológico e também um grupo onde as
operações de grupo e a inversão são funções
contínuas; e mais ainda, são variedades diferenciáveis,
espaços que se comportam como superfícies suaves onde as
operações de grupo bem como a inversão são
funções diferenciáveis, possuem em cada ponto um espaço tangente,
que é um espaço vetorial da mesma dimensão que a dimensão do grupo
visto como variedade diferenciável. Particularmente importante é o
espaço tangente
 no elemento neutro do Grupo de Lie
chamado sua Álgebra de Lie, onde de maneira semelhante ao que vimos anteriormente,
é possível definir uma função chamada exponencial
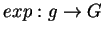
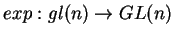
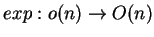
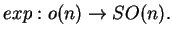
Propositadamente deixei para o final comentários sobre talvez a primeira
Álgebra de Lie, cujo espaço vetorial é o
 e o colchete de Lie de dois vetores
 e
 é o conhecido produto vetorial, que se estuda em qualquer curso de Geometria
Analítica, ou seja
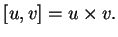
 é dado por
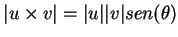
 é o ângulo entre
e
.
Agora dado o triângulo
 ,
se chamarmos
 e
 ,
então a área do triângulo que será denotada por
 é dada por
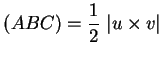
Usando este fato podemos demonstrar uma versão tridimensional do Teorema de Pitágoras, ou seja um teorema do tipo do Teorema de Pitágoras para tetraedos. Consideremos a figura abaixo:
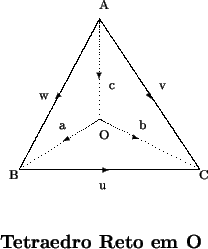
 é reto em
 se os planos determinados por
 ,
 e
 são perpendiculares. Os triângulos
,
e
são as faces que correspondem aos catetos de um triângulo retângulo, e o
triângulo
a hipotenusa. Nestas condições temos o Teorema de Pitágoras
tridimensional:
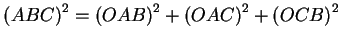 Temos:
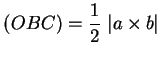
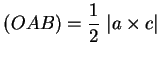
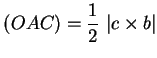
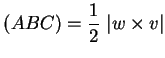
 e
 ;
e desta forma
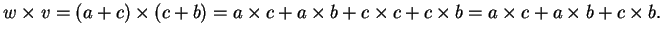
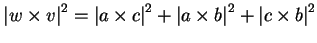 e multiplicando-se esta igualdade por 1/4 obtemos
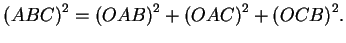
Início desta página
Apresentado para publicação em 27/12/2000 por Janey Antonio Daccach,
da Universidade Presbiteriana Mackenzie.
Preparado para publicação na Internet por Roberto R. Paterlini, do DM-UFSCar.
Parcialmente utilizado o sistema Latex2html. Confira
General License Agreement and Lack of Warranty sobre condições de uso.
Publicado em 09/01/2002. Atualizado em 12/05/2002.