Movimentos rígidos do plano (sem coordenadas homogêneas)
1. Translação segundo um vetor v
Fixado o vetor v, a translação segundo v associa a cada ponto P o ponto P+v
Se v é não nulo, a tranlação não é linear, pois O vai em O+v = v
| > | tau := (v,P) -> convert(evalm(P+v),list); função que a cada v e P associa P+v |
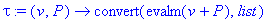
| > | tau([3,2],[1,0]); exemplo: aplicando a translação de v=[3,2] no ponto P=[1,0] |

| > | map2(tau,[3,3],figura[0]); aplicando a translação de v=[3,3] sobre os pontos de figura[0] dado acima |
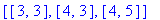
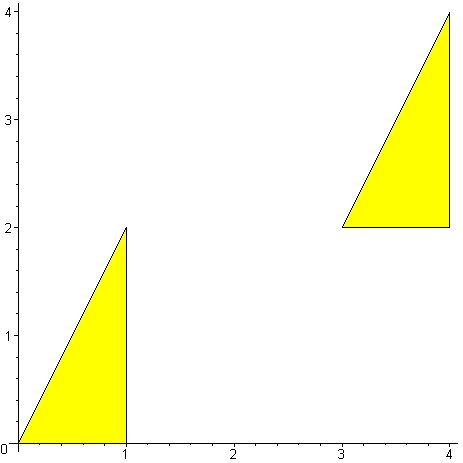
| > | polygonplot([figura[0], map2(tau,[3,2],figura[0])], color=yellow); desenhando a figura[0] e o seu transladado segundo o vetor v=[3,2] |
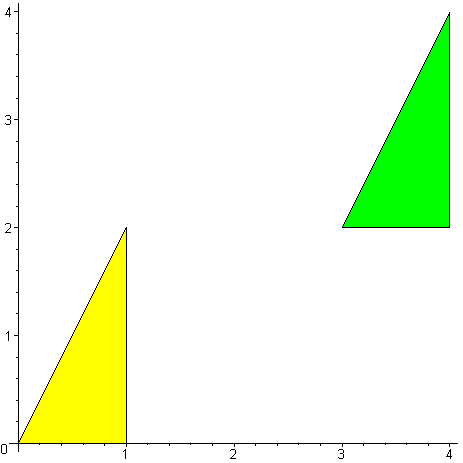
| > | plotfigura[0] := polygonplot(figura[0], color=yellow): armazenando o desenho de figura[0] em plotfigura[0] |
| > | plotfigura[1] := polygonplot(map2(tau,[3,2],figura[0]), color=green): |
| > | display([plotfigura[0],plotfigura[1]], scaling=constrained); exibindo as duas figuras simultaneamente |
| > | for i from 1 to 10 do |
| > | plotfigura[i] := polygonplot(map2(tau, evalm(i/10*[3,2]),figura[0]), color=green): |
| > | od: criando uma sequência de quadros da animação da translação |
| > | display( [seq( plotfigura[i], i=0..10)], insequence=true, scaling=constrained); exibindo a animação |
| > | matrix(2,2,[cos(t),-sin(t),sin(t),cos(t)]); |
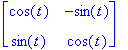
| > | Rot := (t,P) -> convert( evalm( matrix(2,2,[cos(t),-sin(t),sin(t),cos(t)]) &* P), list); função que a cada rotaciona P de ângulo t em torno de O, com entradas t e P |
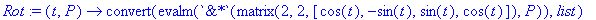
| > | Rot( Pi/3, [1,0]); Rot(Pi/3, [0,1]); aplicando a rotação nos pontos [1,0] e [0,1] |


| > | map2( Rot, Pi/3, figura[0]); aplicando a rotação de ângulo Pi/3 nos pontos de figura[0] |
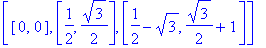
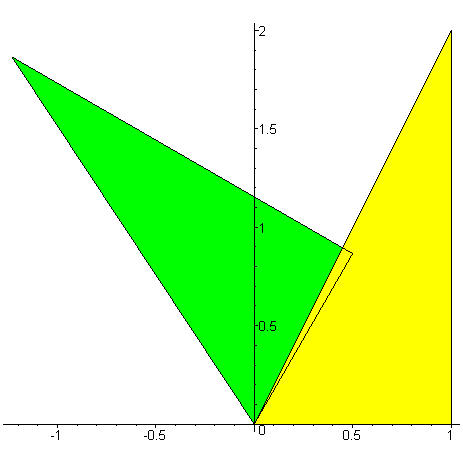
| > | plotfigura[1] := polygonplot( map2( Rot, Pi/3, figura[0]), color=green): armazenando o desenho do resultado da rotação. |
| > | display([plotfigura[0],plotfigura[1]], scaling=constrained); exibindo a figura original e a rodada |
| > | for i from 1 to 30 do |
| > | plotfigura[i] := polygonplot( map2( Rot, (i/30)*(2*Pi),figura[0]), color=green, scaling=constrained): |
| > | od: fabricando 30 quadros da animação da rotação de uma volta completa |
| > | display( [seq( plotfigura[i], i=0..30)], insequence=true, scaling=constrained); |
| > |
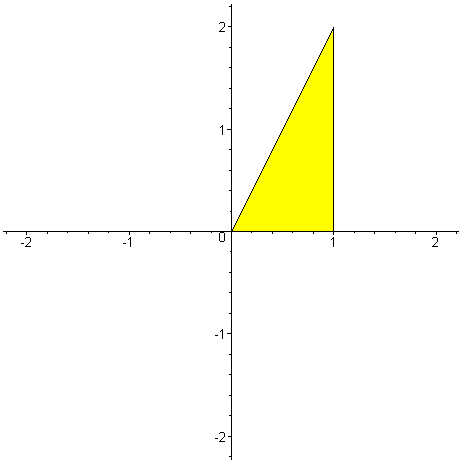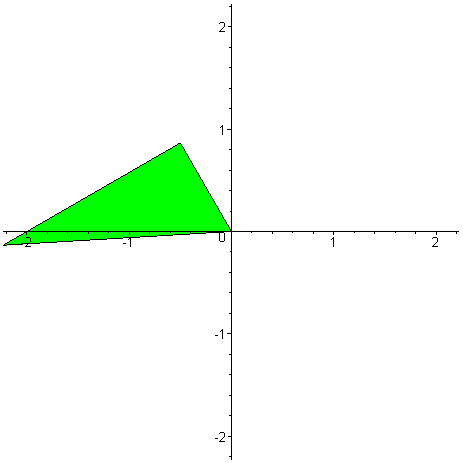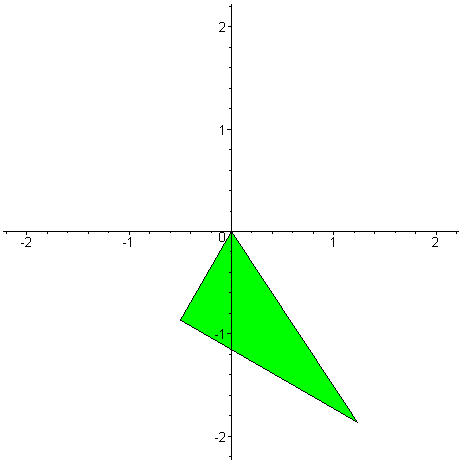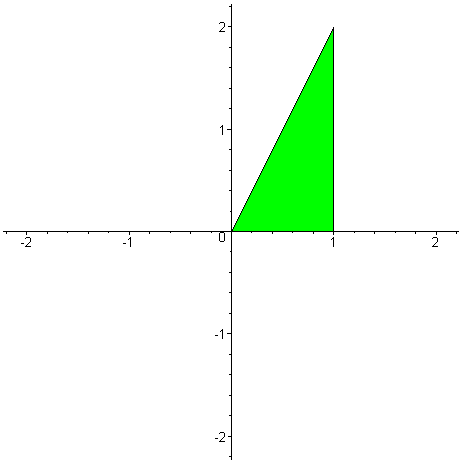
3. Reflexão em relação a uma reta pela origem
Esta reflexão leva P=(x,y) em Q=(x,-y) e portanto é uma transformação linear cuja matriz é
| > | matrix(2,2,[1,0,0,-1]); |

| > | Rx := P -> convert(evalm(matrix(2,2,[1,0,0,-1])&*P), list); função que reflete P em relação ao eixo Ox |

| > | Rx([x,y]); Rx([1,2]); |


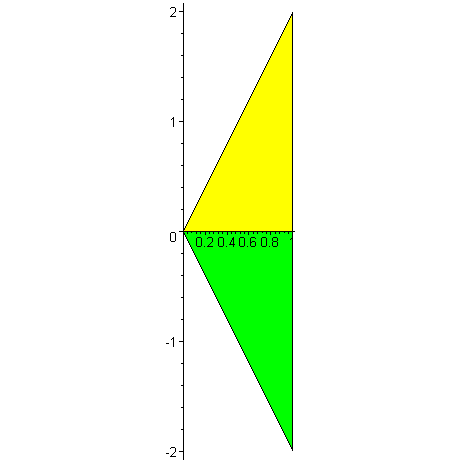
| > | plotfigura[1] := polygonplot( map( Rx, figura[0]), color=green): |
| > | display([plotfigura[0],plotfigura[1]], scaling=constrained); |
| > | figura[20] := map(Rx,figura[0]); |
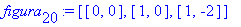
| > | for i from 1 to 20 do |
| > | plotfigura[i] := display({polygonplot(evalm(figura[0]+i/20*(figura[20]-figura[0])), color=green)}): |
| > | od: |
| > | display( [seq( plotfigura[i], i=0..20)], insequence=true, scaling=constrained); |
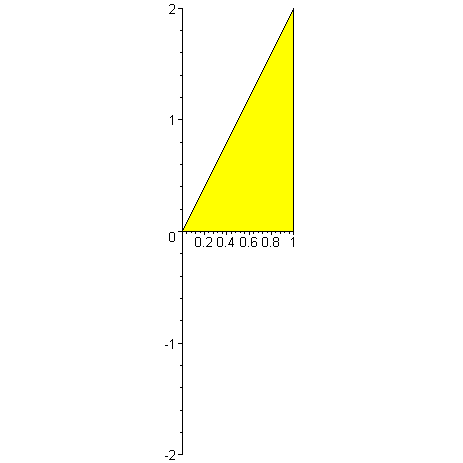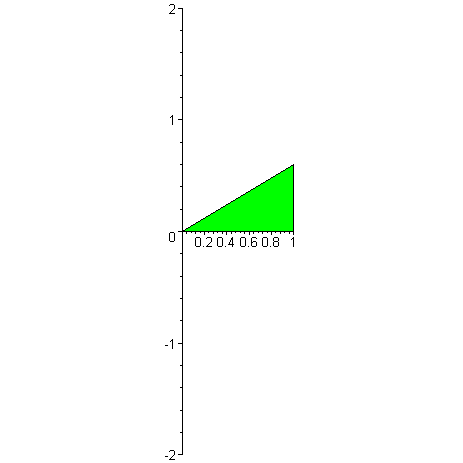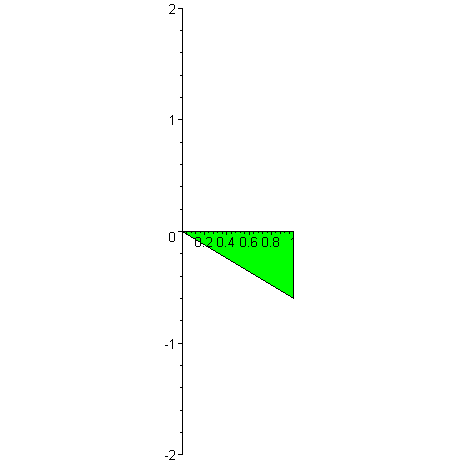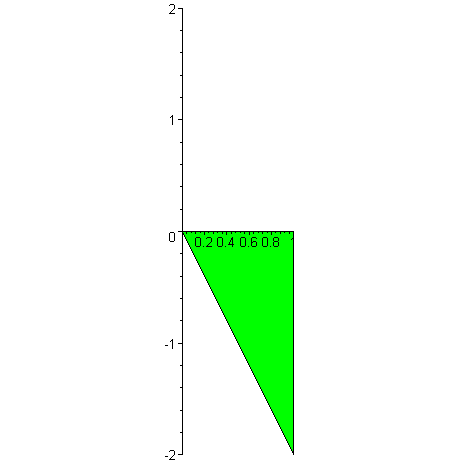
3.2 Reflexão em relação a uma reta que passa pela origem e tem direção do vetor v=[a,b]
(a matriz de Rot(t) é a mesma matriz que aparece se utilizasse mudança de base.)
| > | v :=[1,2]: v1 := evalm(v/norm(v,2)): # v1 é o versor de v |
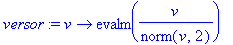
| > | versor := v -> evalm(v/ norm(v,2)); função versor |
| > | versor(v); |
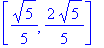
| > | ortver := v -> evalm([ -v[2],v[1]]/norm(v,2)); função que a cada v associa um vetor unitário normal ao seu versor. |
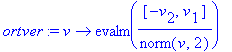
| > | ortver(v); |
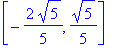
| > | Rotv := v -> concat(versor(v),ortver(v)); função que a cada v associa a matriz da rotação que leva [1,0] em v1 |

| > | Rotv(v); |
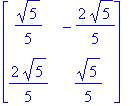
| > | MRefl :=v-> evalm(Rotv(v) &* matrix(2,2,[1,0,0,-1]) &* transpose(Rotv(v))); a função MRefl associa a cada v a matriz da reflexão segundo a reta dada |
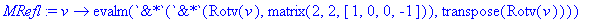
| > | MRefl([a,b]); |
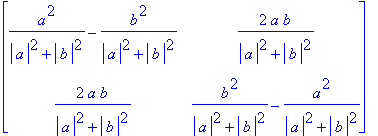
| > | Refl := (v,P) -> convert(evalm(MRefl(v) &* P), list); |

| > | map2( Refl, [1,2], figura[0]); |
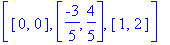
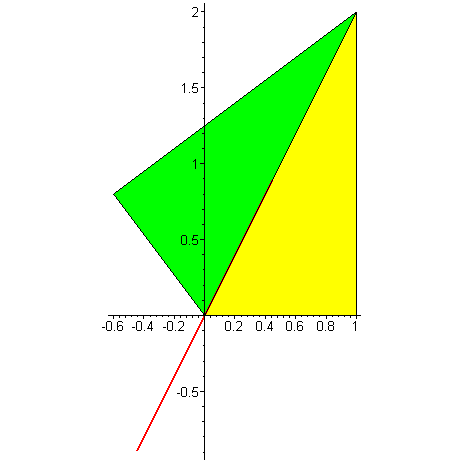
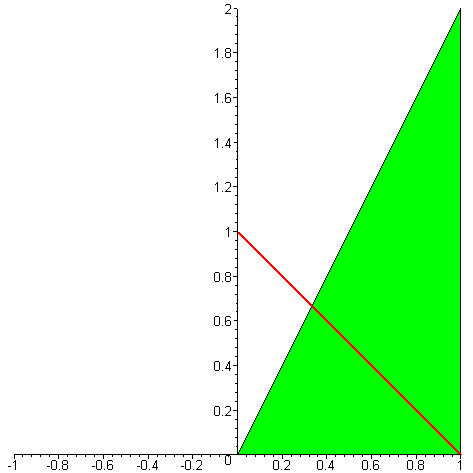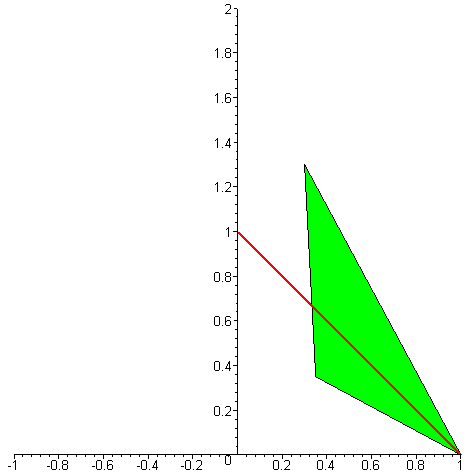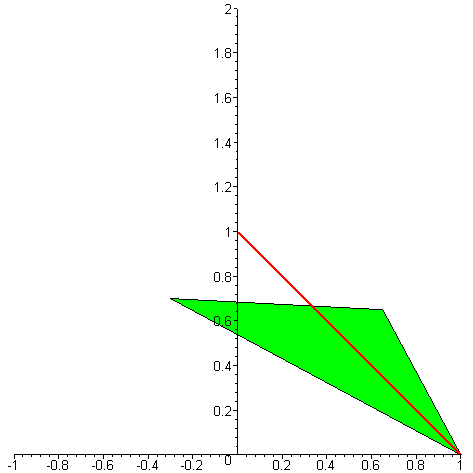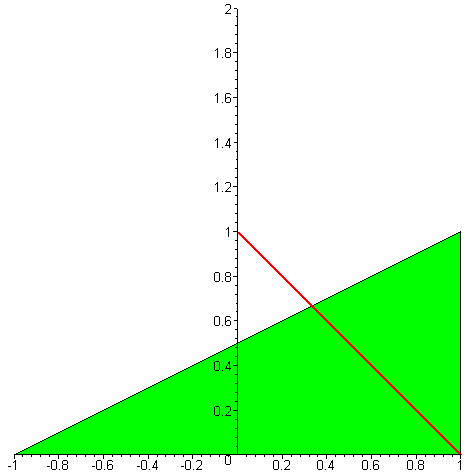
| > | plotreta:=plot( [[-v1[1],-v1[2]], [v1[1],v1[2]]], color=red, thickness=2, scaling=constrained): |
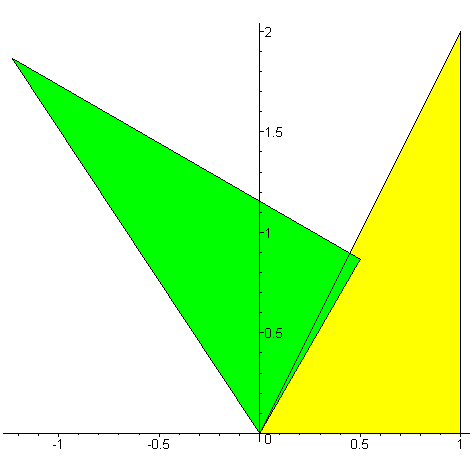
| > | plotfigura[1] := polygonplot( map2( Refl,[1,2], figura[0]), color=green): |
| > | display([plotfigura[0],plotfigura[1],plotreta], scaling=constrained); |
| > | figura[20]:= map2(Refl,v,figura[0]); |
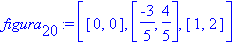
| > | polygonplot(evalm(figura[0]+1/3*(figura[20]-figura[0]))); |
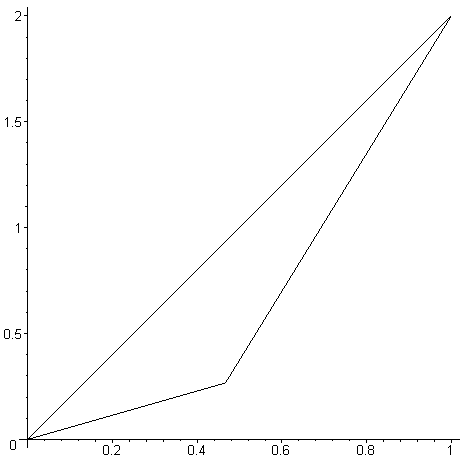
| > | for i from 1 to 20 do |
| > | plotfigura[i]:=display({plotreta,polygonplot(evalm(figura[0]+i/20*(figura[20]-figura[0])), color=green)}): |
| > | od: |
| > | display( [seq( plotfigura[i], i=0..20)], scaling=constrained); |
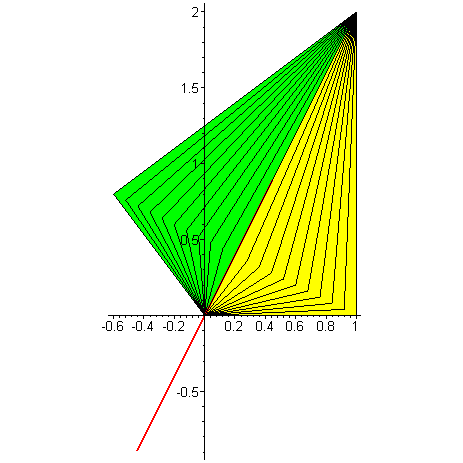
| > | display( [seq( plotfigura[i], i=0..20)], insequence=true, scaling=constrained); |
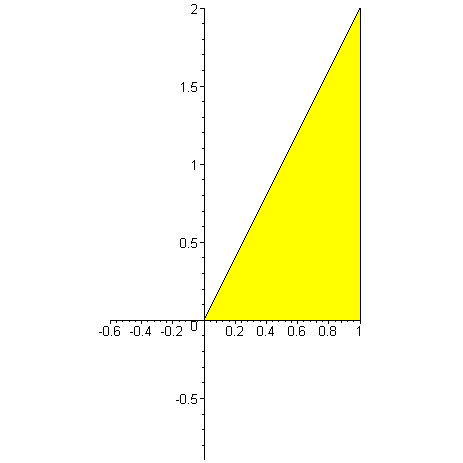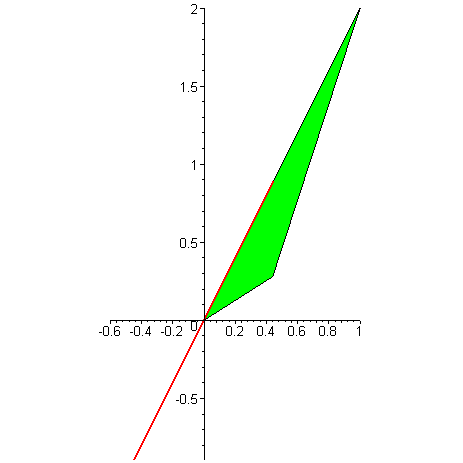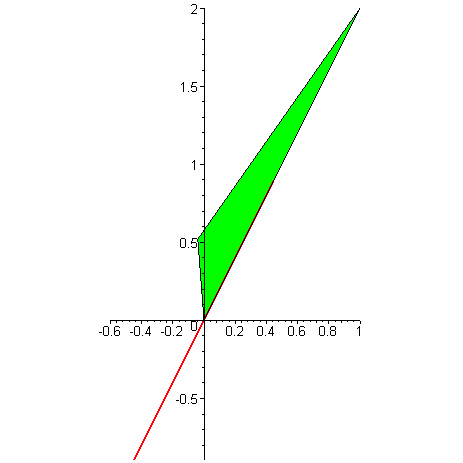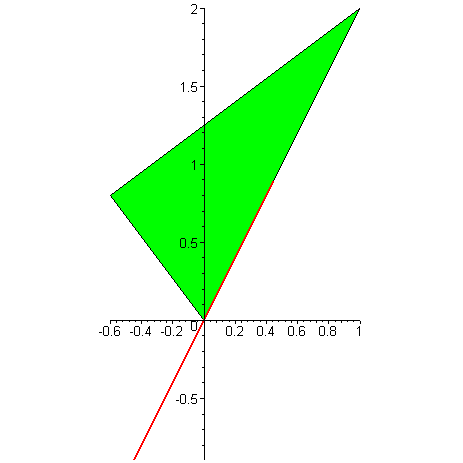
3.3. Reflexão em relação a uma reta pela origem dada pela equação geral: ax+by =0
Neste caso, conhece-se o vetor normal u = [a,b] da reta.
| > | u := [-2,1]: u1 := evalm(u/norm(u,2)): |
| > | plotreta := plot([[u1[2],-u1[1]], [-u1[2],u1[1]]], color=red, thickness=2): |
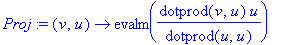
| > | Proj := (v,u)-> evalm(dotprod(v,u)/dotprod(u,u)*u); função que projeta ortogonalmente v sobre u |
| > | Proj([x,y],u); |
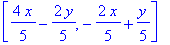
| > | Refl2 := (u,P) -> convert(evalm(P-2*Proj(P,u)),list); função que a cada P associa o seu refletido em relação à reta normal a u passando por O. |

| > | map2(Refl2,[-2,1],figura[0]); |
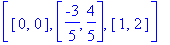
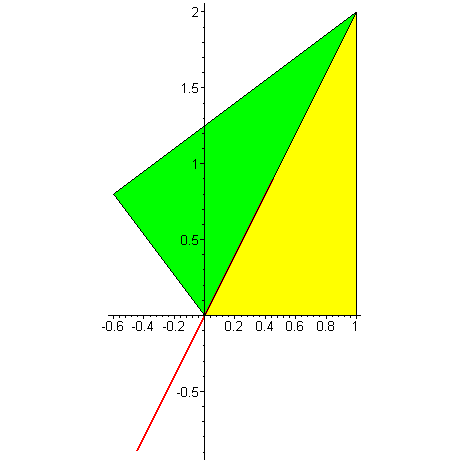
| > | plotfigura[1] := polygonplot( map2( Refl2,u, figura[0]), color=green): |
| > | display([plotfigura[0],plotfigura[1],plotreta], scaling=constrained); |
| > |
| > | figura[20]:= map2(Refl2,u,figura[0]); |
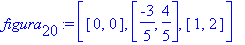
| > | for i from 0 to 20 do |
| > | plotfigura[i]:=display({plotreta,polygonplot(evalm(figura[0]+i/20*(figura[20]-figura[0])), color=green)}): |
| > | od: |
| > | display( [seq( plotfigura[i], i=0..20)], scaling=constrained); |
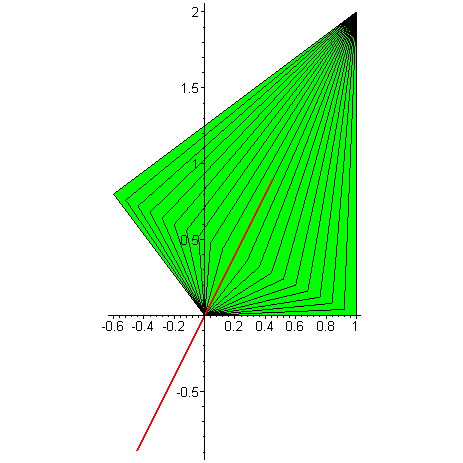
| > | display( [seq( plotfigura[i], i=0..20)], insequence=true, scaling=constrained); |
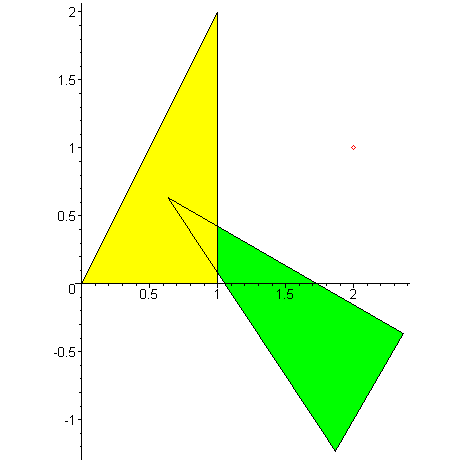
4. Rotação em torno de um ponto C fora da origem
1. tau(-OC): Translação de -OC=(-c1,-c2) que leva C na origem
2. Rot(t): Rotação de angulo t em torno da origem
3. tau(OC): Translação de OC=(c1,c2) que leva origem em C
Logo, Q = tau(OC, Rot(t, tau(-OC,P))).
| > |
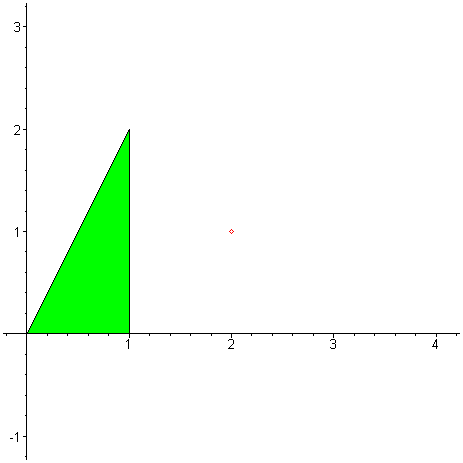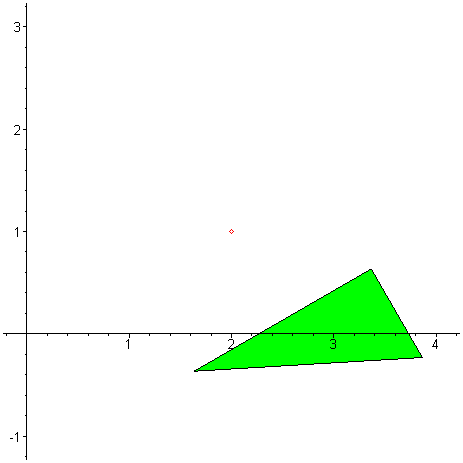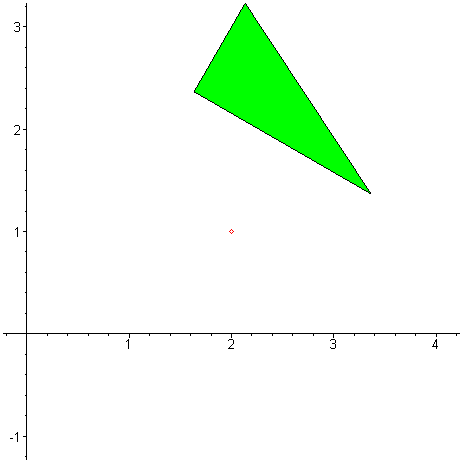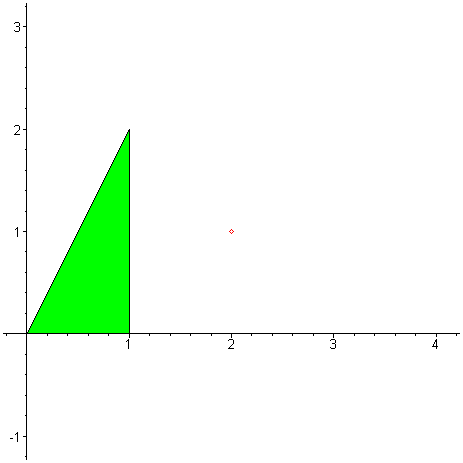
| > | C := [2,1]: |
| > | RotC := (t,P) -> tau([C[1], C[2]], Rot(t, tau([-C[1],-C[2]], P))); |
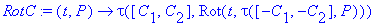
| > | centro:=pointplot(C, color=red): |
| > | figura[1] := map2(RotC,Pi/3, figura[0]); |
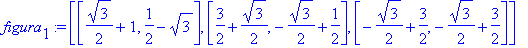
| > | plotfigura[0] := polygonplot( figura[0], color=yellow): |
| > | plotfigura[1]:=polygonplot(figura[1], color=green): |
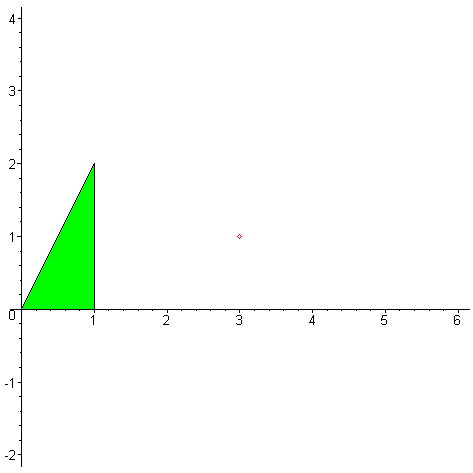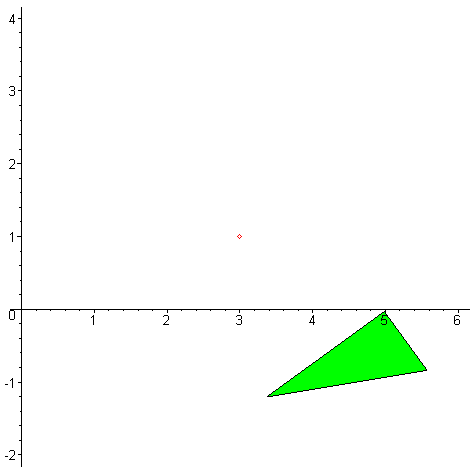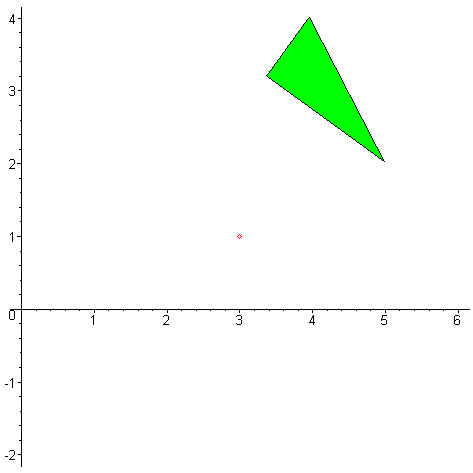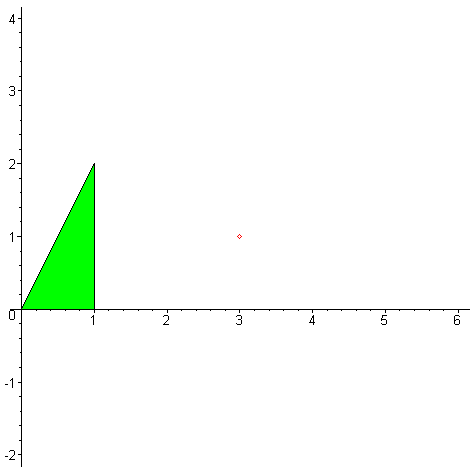
| > | display({plotfigura[0], plotfigura[1], centro}, scaling=constrained); |
| > | for i from 0 to 30 do |
| > | poligono := polygonplot( map2( RotC, (i/30)*(2*Pi),figura[0]), color=green, scaling=constrained): plotfigura[i] := display({poligono,centro}): |
| > | od: |
| > | display( [seq( plotfigura[i], i=0..30)], insequence=true, scaling=constrained); |
5. Reflexão em relação a uma reta qualquer do plano
Também neste caso, obtemos o movimento como composição de 3 movimentos:
2. Reflexão segundo a reta pela origem obtida em 1.
5.1. Se a reta passa pelos pontos A e B e portanto tenho um ponto A e um vetor v=AB da reta,
| > | A := [1,0]: B:= [0,1]: |
| > | v := evalm(B-A); |

| > | Refl3 := P -> tau( A, Refl(v, tau([-A[1],-A[2]], P))); |
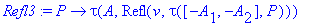
| > | Refl3( [x,y]); |
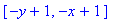
| > | map(Refl3,figura[0]); |
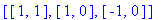
| > | Reflpol := proc(A,B,pol) |
| > | local v, refl: |
| > | v := evalm(B-A): |
| > | refl := P -> tau( A, Refl(v, tau([-A[1],-A[2]], P))): |
| > | map(refl, pol): end proc: |
| > |
| > | Reflpol([2,1],[0,1],figura[0]); # exemplo |
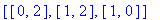
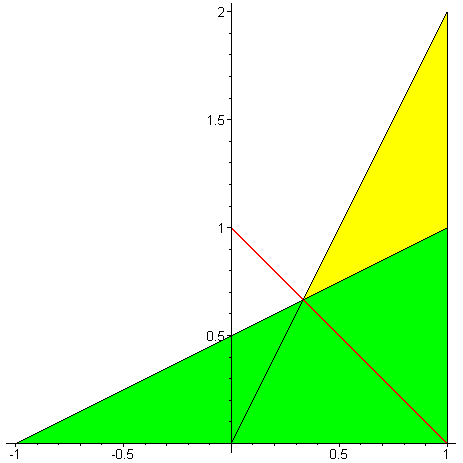
| > | plotfigura[0] := polygonplot(figura[0], color=yellow): |
| > | reta := plot([A,B], thickness=2, color=red): |
| > | plotfigura[20] := polygonplot(Reflpol(A,B,figura[0]), color=green): |
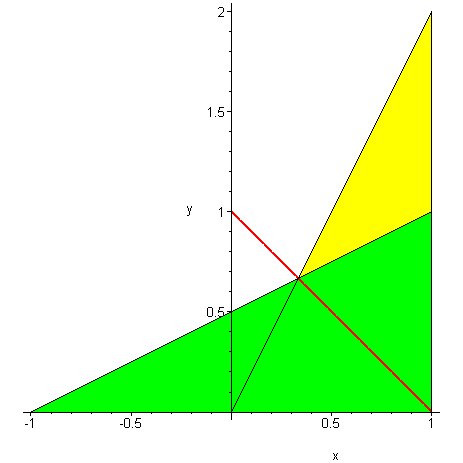
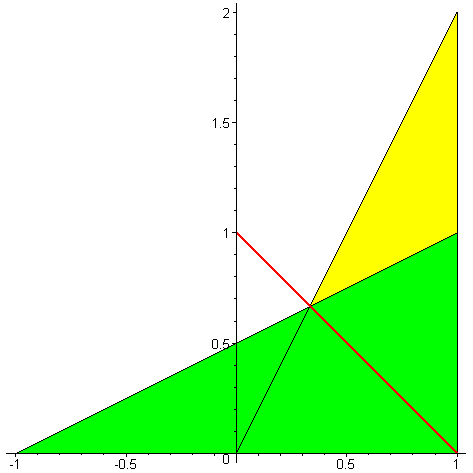
| > | display({plotfigura[0], plotfigura[20], reta}, scaling=constrained); |
5.2 Reflexão segundo reta ax + by +c =0
| > | A := [0,1]: u:= [1,1]: |
| > | Reflpol2 := proc(A,u,pol) |
| > | local v, refl: |
| > | v := evalm(B-A): |
| > | refl := P -> tau( A, Refl2(u, tau([-A[1],-A[2]], P))): |
| > | map(refl, pol): end proc: |
| > | Reflpol2([2,1],[0,1],figura[0]); # exemplo |
| > | reta := implicitplot(u[1]*x+u[2]*y-u[1]*A[1]-u[2]*A[2]=0, x=0..4, y=0..4, thickness=3, color=red): |
| > | plotfigura[20] := polygonplot(Reflpol2(A,u,figura[0]), color=green): |
| > | display({plotfigura[0], plotfigura[20], reta}, scaling=constrained); |
| > |
| > |
 com o plano projetivo
 . Veja as observações abaixo.

 , onde toda reta passando pela origem representa um único ponto de
 . Ou seja, cada reta
 :
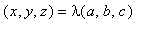 representa um único ponto (a : b: c) em
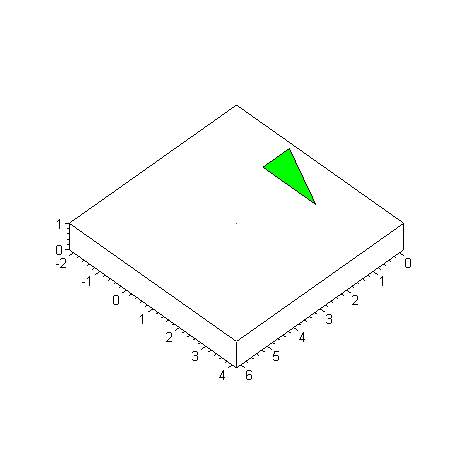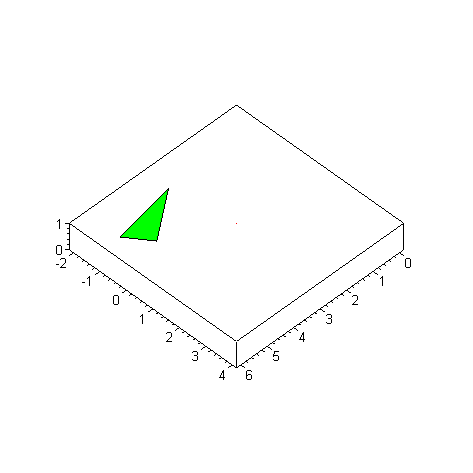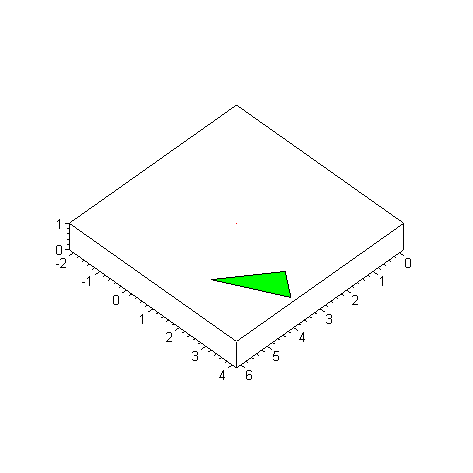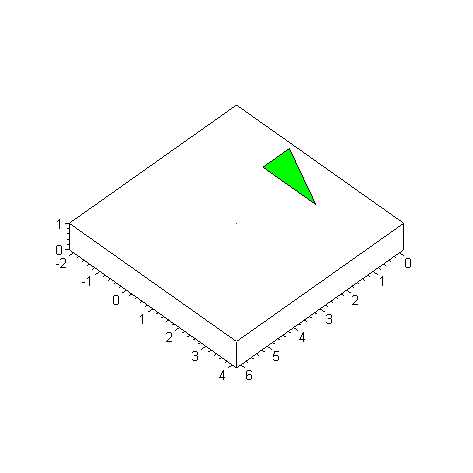
 . Cada ponto do plano z=1 correspondente ao
nosso plano mergulhado corresponde a uma reta do espaço passando
pela origem que não está no plano z=0 [pontos (
 :
 : 1)]. As retas pela origem contidas no plano z=0 do espaço representam "pontos no infinito" de
 [pontos (a : b: 0) que pertencem a
 ].
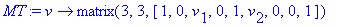
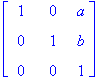
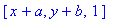
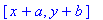
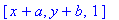
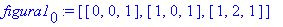
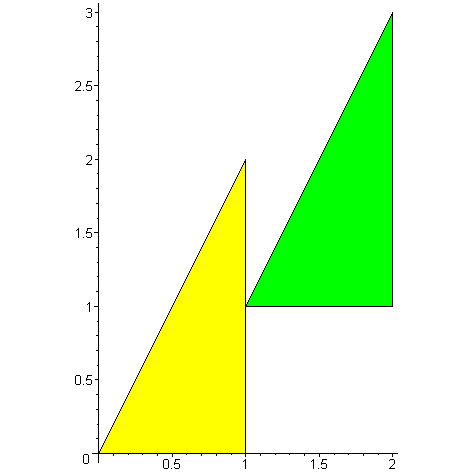

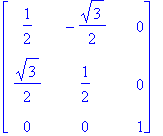
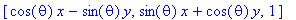
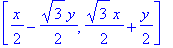
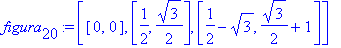
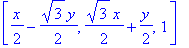
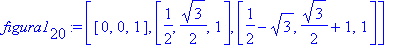

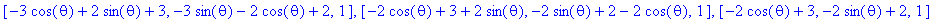

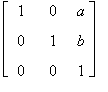 . Essa matriz é usada do seguinte modo: para cada (x,y) do plano, é feita a operação
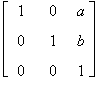 x
 e depois, desprezada a última
coordenada z=1 do resultado. Como a multiplicação fornece
(x+a, y+b, 1), a translação assim obtida leva (x,y) em
(x+a, y+b).
 do plano em torno da origem, em coordenadas homogêneas.